
Novinky
07 zář, 2026
213
Bin picking v praxi: co rozhoduje o spolehlivosti
Představa je jednoduchá. Do boxu nasypete díly bez přesného uspořádání, robot si pomocí kamery sám najde vhodný kus, uchopí ho a předá dál do výroby. Bez ručního rovnání součástek, bez neustálé obsluhy a s možností zvýšit autonomii celého pracoviště.
Je tedy pochopitelné, že bin picking je velmi atraktivní a žádaný v automatizaci výroby. Zároveň ale patří mezi aplikace, u kterých může být velký rozdíl mezi působivou ukázkou na videu a opravdu kvalitním systémovým provedením, které obstojí v reálné výrobě. Nestačí totiž koupit 3D kameru, robota a software.Skutečně funkční bin picking vzniká až v momentě, kdy jsou všechny části systému správně navržené pro konkrétní výrobek a vzájemně sladěné.
Co je bin picking a jak funguje?
Bin picking znamená robotické pracoviště, kde robot vybírá volně uložené nebo neuspořádané díly z boxu či jiného zásobníku. Oproti klasickému “pick and place” robot nedostává součástku pokaždé ve stejné předem určené poloze. Jednotlivé kusy mohou být různě otočené, překryté nebo ležet těsně u stěny boxu. Robot proto potřebuje „vidět“ v prostoru.
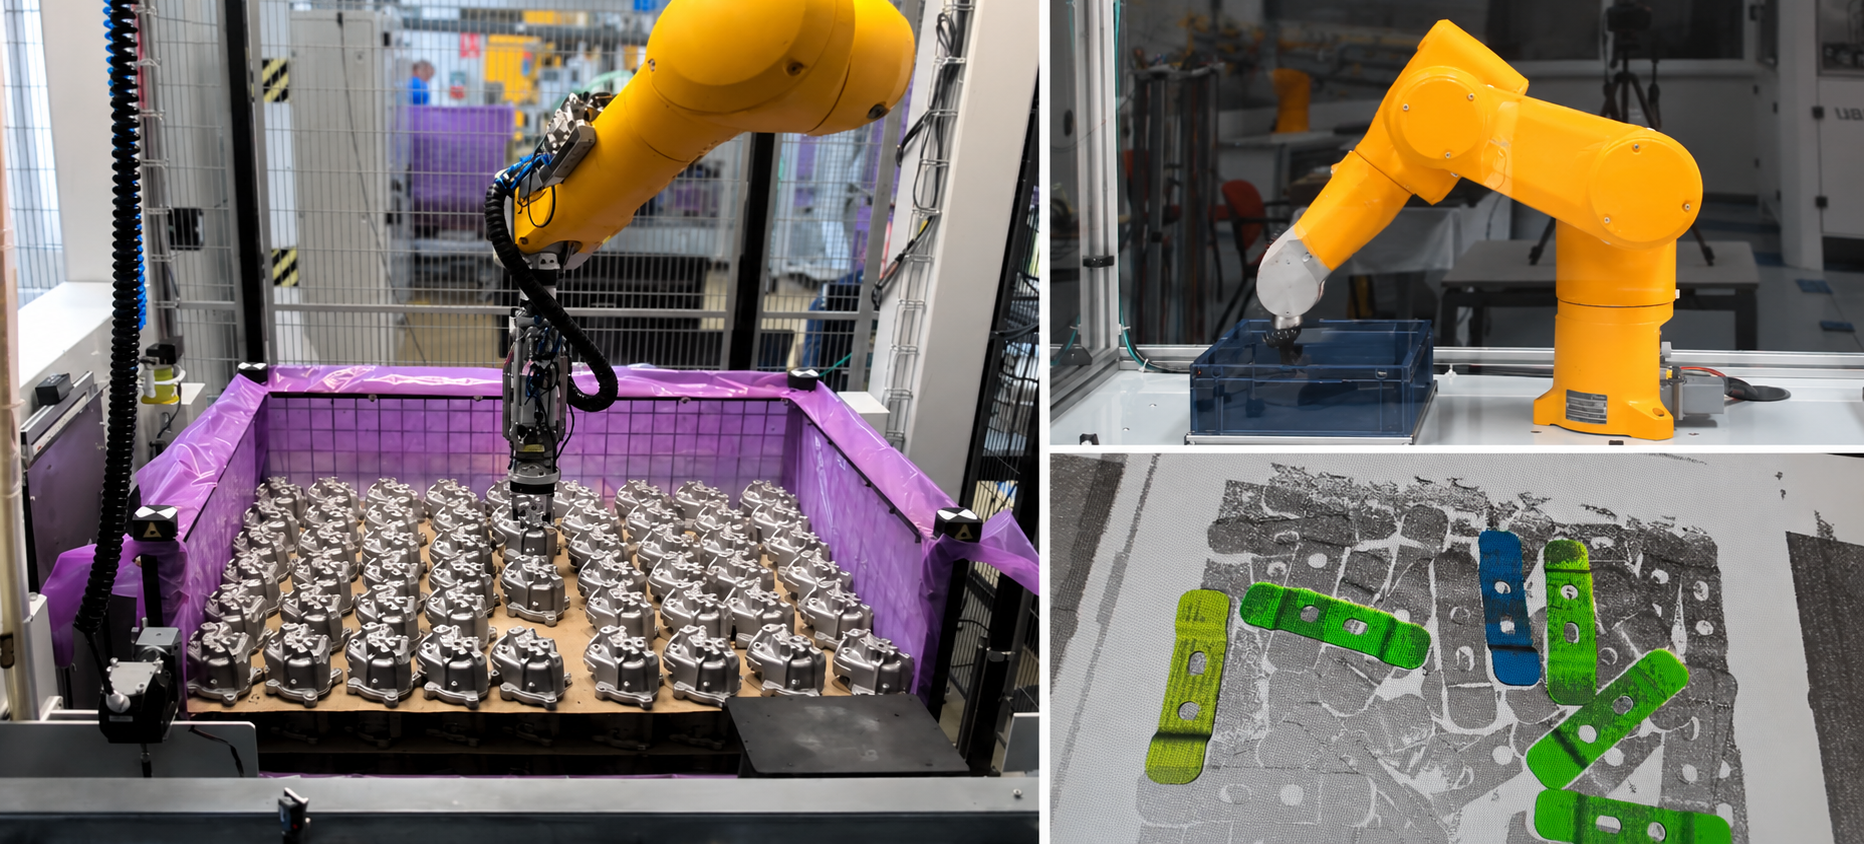
Základem tedy bývá 3D kamerové vidění, které nasnímá scénu a vytvoří prostorový obraz (tzv. pointcloud). Software v něm identifikuje hledané díly a určí jejich polohu. Následně je potřeba zvolit vhodný bod uchopení a vypočítat trajektorii robota tak, aby se k dílu dostal a vyjmul ho bez kolize.
Principem je tedy najít - uchopit - vyjmout - založit daný předmět. Každý z těchto kroků ale může být v reálném provozu samostatnou technickou výzvou.
Univerzální bin picking neexistuje
Jedním z nejdůležitějších faktorů je samotný díl. Jeho tvar, rozměry, hmotnost, povrch, odrazivost, poloha těžiště nebo možnosti uchopení ovlivňují, jakou kameru, robota i chapadlo bude možné použít.
Stejně důležité je, odkud robot součástky vybírá. Jinak se bude řešit několik dílů položených na dopravníku, jinak menší plastový KLT box a jinak hluboký gitterbox. “Důležité je pochopit, že neexistuje univerzální kombinace hardwaru a softwaru, která by fungovala pro všechny průmyslové aplikace,“ vysvětluje Pavel Hofman, který se problematikou zabývá dlouhodobě.
Podle něj právě z tohoto nepochopení vzniká jedna z nejčastějších chyb při úvahách o bin pickingu - začínáme výběrem technologie namísto analýzou konkrétního dílu a procesu.
Dobře je to vidět na jedné z realizací EOLA, kde robot vybírá deset různých typů hliníkových odlitků z gitterboxů. Nestačí přitom zvládnout díly v ideální poloze. Robot musí odebrat také kusy nakloněné, uložené u stěn nebo pod lemem boxu a následně zvládnout pokračovat ve vybírání celého obsahu.
Ani nejlepší 3D kamera sama nestačí
3D strojové vidění je základ, ale pouze jeden článek celého systému. Při výběru kamery se řeší požadovaná přesnost, zorné pole, rychlost snímání, způsob montáže i vlastnosti samotných výrobků. Problém mohou představovat například odlesky, nízká odrazivost, komplikovaný, nebo naopak příliš hladkýtvar dílu s absencí významnějších kontur.
Dalším důležitým prvkem je software. Ten musí v nasnímaných datech rychle a spolehlivě najít hledaný předmět a určit jeho prostorovou polohu. Přesnost a rychlost algoritmů se následně promítá do přesnosti uchopení, výkonnosti pracoviště i dosažitelného času cyklu.
A pak je tu uchopovač. Někdy postačí vakuové přísavky, jindy je potřeba navrhnout specifické mechanické řešení. Chapadlo musí být dostatečně tuhé a přesné, ale zároveň často velmi štíhlé, aby se vůbec dostalo mezi ostatní díly v boxu.
Skutečná zkouška přichází až v provozu
Na demonstračním videu není problém ukázat robota, který z boxu vybere vhodně položený díl. Pro průmyslové nasazení jsou ale důležitější jiné otázky.
Co se stane při tisících dalších cyklů? Co když se díly nevhodně překryjí? Co když zůstane poslední kus u stěny boxu? A bude k běžnému provozu potřeba zkušený programátor?
Právě tady se začíná ukazovat zkušenost integrátora. EOLA se navádění robotů kamerou ve 2D a následně 3D prostoru věnuje dlouhodobě a má za sebou řadu průmyslových instalací. Při různých aplikacích využívá odlišné principy kamerových systémů, technologie pro vyhodnocení obrazu i různé způsoby generování trajektorie robota. Cílem je vždy funkční a spolehlivé pracoviště, které nevyžaduje trvalý dohled kvalifikovaného seřizovače nebo programátora.
Kdy se bin picking vyplatí?
Bin picking dává smysl všude tam, kde je potřeba automatizovat manipulaci s neuspořádanými díly. Uplatnění proto nenachází jen v logistice, nebo při vychystávání zboží. Využívá se také přímo ve výrobě, a to při zakládání dílů do dalších technologií, manipulaci, montáži nebo například při operacích, kde by jinak bylo nutné díly předem mechanicky orientovat.
Přínosem může být menší potřeba manuální manipulace, vyšší autonomie pracoviště a možnost omezit přítomnost obsluhy u opakujících se operací. Bin picking tak zapadá do širšího trendu směřování k autonomnější výrobě.
Současně ale není vhodný všude. Do ceny se totiž promítá také technická složitost, charakter výrobku, množství variant, bezpečnostní požadavky nebo nutnost vývoje speciálního uchopovače. Technické řešení tedy může existovat, ale pokud je nepřiměřeně komplikované, zákazníkovi nemusí vyjít návratnost investice.
Bin picking je skvělý, když opravdu funguje
Možnosti 3D strojového vidění, robotiky a softwaru se rychle vyvíjejí. Softwarové algoritmy, často využívající i umělou inteligenci, dnes spolehlivě dokáží identifikovat neuspořádaný díl, zvolit vhodný bod úchopu, naplánovat bezkolizní trajektorii a začlenit celou operaci do navazujícího výrobního procesu.
To ale ještě neznamená, že je bin picking jednoduchá disciplína.
Výsledek stojí na správném posouzení aplikace, výběru technologie, návrhu uchopovače, robotu, layoutu pracoviště, softwaru a především na zkušenostech s tím, jak se všechny tyto části integrovat do jednoho spolehlivě fungujícícho celku v reálném provozu.

